


追求極致精準:解密 GMR6000 振盪器的數學模型
隆重介紹 GMR6000
作者:Matsakis 博士
科技的發展史,就是一部不斷進步的歷史。每一次真正的創新,都需要結合更好的設計與更深刻的理解[1]。Masterclock 推出的新型馴服振盪器(Disciplined Oscillator) GMR6000 也不例外。作為 GMR5000 的後繼機種,GMR6000 具備電源備援(Power Redundancy)功能,及能夠實現高精度保持模式(Holdover)的快速馴服銣振盪器(Rubidium Oscillator),展現了全新層次的韌性。我們將 GMR6000 設計為利用其內部振盪器,作為所有輸出的時間與頻率訊號(Frequency Signal)來源。如圖 1 所示,振盪器透過調整或稱為轉向(Steering),使其與參考訊號保持一致,進而獲得時間與頻率;這個參考訊號可以是各種時間來源,包含但不限於全球導航衛星系統(GNSS - Global Navigation Satellite Systems)[2]。

圖 1:GMR6000 的概念圖。來自左側任何輸入的時間與(或)頻率會與振盪器的時間與頻率進行比較。振盪器會被調整以跟隨輸入訊號,而振盪器的輸出則透過右側的任何或所有方式發送給使用者
隱藏在這張圖背後的細節,足以寫成許多篇部落格文章,但本文只探討決定如何轉向振盪器頻率的第一步的首要部分(顯示於圖的上方中央)。這最關鍵的第一部分,就是要算出振盪器的時間與參考時間(例如:全球定位系統 GPS - Global Positioning System)到底相差多少。我們把振盪器模型建立得越好,就越能準確預測當參考訊號無法使用(即進入保持模式)時,振盪器將如何變化。為了建立振盪器模型,我們使用振盪器時間對比參考時間的歷史數據。為了測試我們的模型,我們會觀察它預測振盪器未來相對於參考時間的準確度有多高。
對於我們討論的振盪器及幾天的保持模式而言,假設其呈現拋物線行為(Parabolic Behavior)是相當合理的。在這種情況下,描述振盪器狀態的拋物線可以由三個參數決定:時間偏移(Time Offset)、頻率(Frequency)與頻率漂移(Frequency Drift)。數學計算的目標,是在考慮時間量測中的抖動(Jitter)、量化雜訊(Quantization Noise)及振盪器不穩定性的情況下,找出最符合數據的拋物線。幾個世紀前,高斯(Gauss)就已經找出了在雜訊純粹為隨機抖動且振盪器完全穩定的情況下,該如何進行計算[3]。他的想法是找出一條曲線,使得曲線與數據點之間差值的平方和為最小,如圖 2 左側所示:
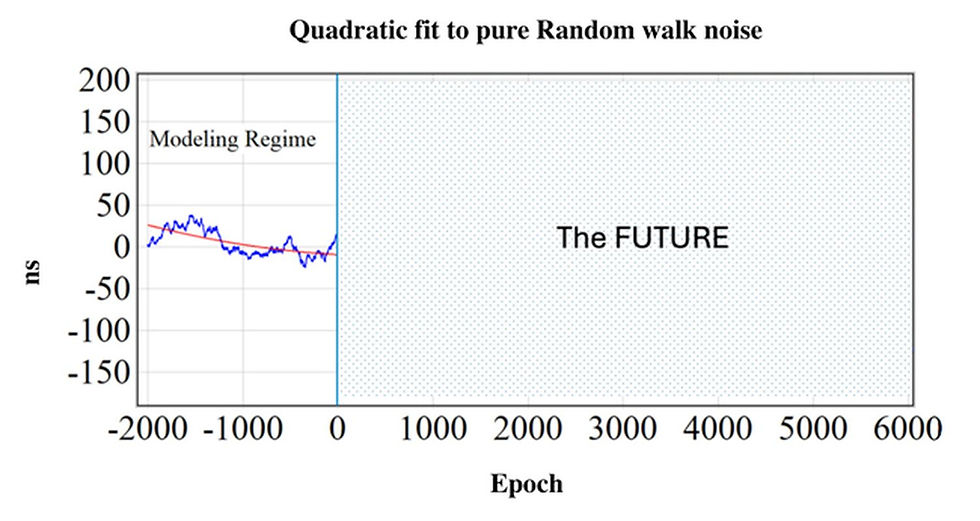
圖 2:這條曲線是最符合 2000 個數據點的拋物線,意思是每個數據點與曲線之間偏差的平方和為最小(即盡可能小)
從圖中可以明顯看出,數據中的雜訊並非真正的隨機。這些點不只是散佈著;它們還會稍微遊走。事實上,這被稱為隨機漫步雜訊(Random Walk Noise)。當每個數據點都是從開始到現在所有真正的隨機抖動的總和時,就會產生隨機漫步[4]。
但最小平方法(Least Squares)的貼合對預測來說有多準確呢?在這個例子中,最符合的拋物線一開始表現得相當好,但後來的表現就不太理想了(圖 3)。
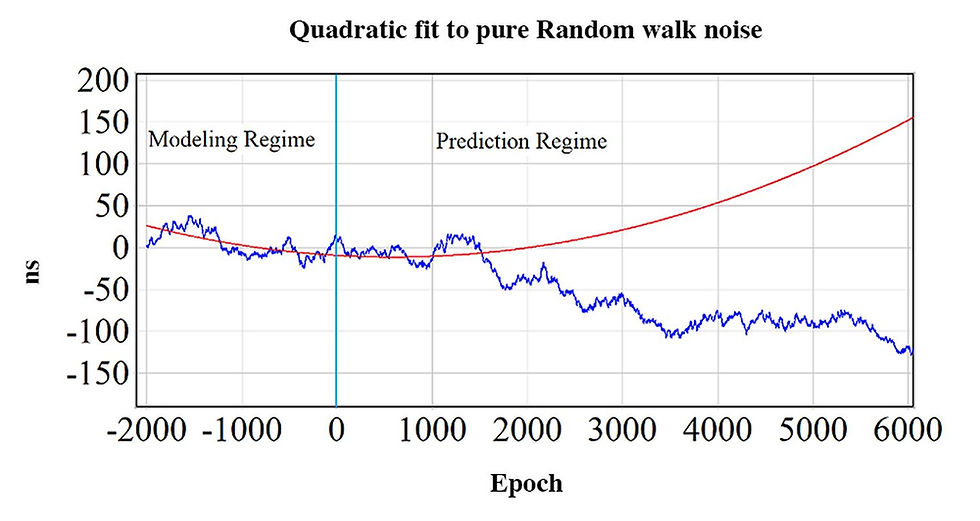
圖 3:最符合前 2000 個點的拋物線被外推到未來。
這不禁讓人想問:為了達到最佳結果,我們應該使用多少個數據點來貼合拋物線?如果我們使用超過例子中的 2,000 個點,我們本來可以透過平均來降低雜訊。但我們也可能更容易受到隨機漫步長期變化的影響,這在圖中後半段的數據中顯而易見。
在我們 2025 年的精確時間與時間間隔會議論文(Ptti Paper)[5]中,Masterclock 工程師 Matt Slavney 與我說明了,你需要多少數據取決於你想優化多遠之後的預測。這也取決於振盪器的穩定性。對於頻率主要受隨機漫步影響的振盪器[6],我們發現,你的貼合基準線(Fitting Baseline)中需要的數據點數量,大約等於你希望預測到未來的時間點數量。如果基準線中的點數不夠,你的準確度就會下降。太多點亦是如此。這張不準確度與預測距離對貼合點數比例的圖表說明了一切:

圖 4:最符合前 2000 個點的拋物線被外推到未來
但另一個問題是,我們真的想按照高斯的設想,使用最小平方法嗎?卡爾曼濾波器(Kalman Filters)[7]如何呢?本質上,卡爾曼濾波器只是每次處理一個數據點的最小平方法。這讓狀態參數(State Parameters)在量測之間有了演變的選擇。而且濾波器不需要保留舊的數據點,因為它只使用參數的當前值和它們當前的不確定性(Uncertainties)。這降低了電腦對記憶體與速度的要求。
為了將卡爾曼濾波器解釋清楚,我喜歡說它們處理參數求解的方式,就像人們在日常生活中思考事情的方式一樣。舉例來說,如果今天你問卡爾曼教授的瑞士孫女:聖路易斯(Saint Louis)是個什麼樣的地方,她可能會大膽猜測那應該是個不錯的地方,因為它曾被稱為「通往西部的門戶」,而且那裡有華盛頓大學,及其使用 GPS 校時的網路時間協定伺服器(NTP Server)。但在她被你說服去拜訪之前,她可能不會有強烈的意見。當她驚嘆於大拱門(Gateway Arch)並漫步於植物園時,她的看法就會逐漸加深。想像一下,當她來到郊區並參觀 Masterclock 的總部時 :) 掌握了這些新數據後,她會提升對聖路易斯的評價,認為它是一個非常、非常、非常酷的地方。而且她會非常堅定地相信這一點。這就是卡爾曼濾波器的運作方式,只不過它使用的是方程式而不是神經元。隨著每一個新數據的加入,它會修正其對定義時鐘狀態參數的看法。如果對狀態參數的了解很差,和(或)新數據的不確定性非常小,新數據就會獲得很高的權重(Weight)。否則,濾波器會讓該數據對參數的影響變小。無論是哪一種情況,濾波器都會降低其不準確度的估計值。但隨後,在達到下一次量測所需的時間內,它會增加其不準確度的量測值。這是合理的,因為我們必須考慮到聖路易斯自從上次拜訪後變得更好的可能性。(它也可能變得更糟,但我們先別這樣想。)
了解了這一切之後,Matt 與我比較了最小平方法與卡爾曼濾波器的預測不準確度。在圖 4 中,藍線是卡爾曼濾波器的不準確度,如你所見,它總是低於(優於)其他兩者。最佳可能最小平方法(基準線等於未來的曆元(Epochs)數量)的不準確度以紅線表示。但如果你想預測未來一天的情況,你需要儲存 86,400 個一秒鐘的數據點。儲存這麼多資訊會增加成本。更糟的是,處理完所有這些數字也需要花費太長的時間。對數據進行抽樣(Decimating)是一個選項,而綠色曲線顯示了如果你只儲存最近的 100 個點,不準確度會高出多少。

圖 5:卡爾曼濾波器(藍色)與最佳最小平方法(紅色)及貼合 100 個點的最小平方法(綠色)的預測不準確度比較。在這張圖中,越低越好
圖 5 似乎清楚的表明,卡爾曼濾波器是未來的趨勢[8]。那麼,為什麼不是所有其他公司都使用它們呢?也許是因為卡爾曼數學超出了設計師的舒適圈。但為了完全公開透明,還有另一個問題。沒有任何方程式或公式能比它的假設更好,即使是卡爾曼濾波器也不例外。為了讓它能像圖 5 顯示的那樣運作良好,你需要獲得量測雜訊幅度與振盪器雜訊特性的良好數值。你需要這些數值,這樣你才能知道應該允許每個新數據對時鐘狀態參數估計值改變多少。舉例來說,如果量測雜訊被嚴重低估,濾波器會過度相信每個新數據,而推導出的參數就會隨著量測雜訊而跳動。就像一個「失調」的人可能會在每次下雨時,對聖路易斯產生全新的看法一樣。另一方面,高估量測雜訊的量意味著濾波器無法充分改變其參數估計。我們都認識那種在面對確鑿事實時,仍不願改變主意的人。在我們的 PTTI 論文中,Matt 與我舉例說明了,如果你錯誤估計了這些事情,卡爾曼濾波器會如何出錯,即使我們聲稱知道如何正確地操作它。
最後一個考量是,到目前為止提供的所有公式與推理,都適用於未受馴服的振盪器(Unsteered Oscillator)。但振盪器在與參考訊號一起運作時,是處於不斷被轉向的狀態。我們加入的這些頻率調整,掩蓋了振盪器的變化。普通最小平方法的解決方案,是先移除所有先前轉向的影響,然後找到最符合未轉向點的曲線,最後再透過將轉向加回來以產生預測。對於卡爾曼濾波器來說,這就簡單多了。在建立從一次量測到下一次量測狀態參數演變的模型時,可以將每一次的轉向都列入考量。卡爾曼濾波器也允許未來的改進,因為總是可以加入更多參數來對任何可能干擾振盪器的物理效應進行建模。
關於 GMR6000 的時間傳遞(Time Delivery),還有很多可以談的。舉例來說,在估算出振盪器偏離其參考訊號多遠之後,你需要決定轉向的速度,以便使其保持一致。過度強烈的轉向會導致呈現之字形,就像轉動汽車的方向盤一樣。較平緩的轉向能更順暢的調整振盪器的時間與頻率,但你的轉向越平緩,逼近參考訊號所需的時間就越長。幸運的是,有一種理論可以讓我們以最適合我們應用的方式來設定我們的轉向策略,這被稱為「臨界增益」(Critical Gain)[9]。
對我們的 GMR6000 來說,這只是一個開始。我們的工程師團隊確實還在研究與開發更多的先進技術。請密切關注未來的部落格文章,因為我們將透過未來的韌體更新,繼續強化我們的旗艦產品。
備註
[1] 即便是混凝土也有高科技的一面。「超高性能」的混凝土可以使用聚合物纖維(Polymer Fibers)來增強強度,利用封裝的癒合劑(如細菌)進行自我修復,並使用碳捕捉技術(Carbon-catcher)來減少全球暖化,同時獲得更高的強度。然而,即使在今天,我們也才剛開始研究如何製造出像羅馬時代那樣抗海水的複合材料。
[2] 技術上來說,GNSS 代表目前正在使用的四個全球導航衛星系統中的任何一個或全部,其中之一是 GPS。但我們將這個術語理解為這些系統,及(或)任何眾多的區域增強系統。
[3] 關於生活在 1807 年至 1855 年間才華洋溢的高斯,再多的讚美也不為過。別問我,去問維基百科。他在統計學方面的研究已經取得了極大的進展,且得到了一種理解的補充:離群值(Outliers)可能不僅僅是需要丟棄的簡單錯誤。儘管在統計上不太可能,但它們可以指向一個新的現實。就像股市偶爾發生的大幅波動、人工智慧等新生命形式的出現,甚至是黑天鵝(Black Swans),就如同 Nassim Taleb 撰寫的同名書籍中所詳細闡述的那樣。
[4] George Gamow,可能是我唯一沒有英年早逝的英雄,稱之為醉漢漫步(Drunk-man's Walk)。這是因為一個真正喝醉的人,大概每一步都會走向隨機的方向。這些步伐最終會以圖 2 那種抖動的方式,朝著某個方向偏離起點。我想隨機遊走(Random Run)可以稱作醉漢開車。如果能禁止那種雜訊,工程師的生活會好得多。
[5] 參見 Matsakis 與 Slavney 所著之《保持模式下 GNSS 馴服時鐘的最佳振盪器建模》(Optimal Oscillator Modelling For GNSS-Disciplined Clocks On Holdover),ION-PTTI-2025 會議論文集。
[6] 就時間而言,頻率中的隨機漫步是一種整合性隨機漫步(Integrated Random Walk)。它也被稱為隨機遊走。而我所說的抖動被稱為白雜訊(White Noise),這是類比光的顏色。如果你在數學上將白雜訊表示為正弦波的總和,那麼高頻與低頻的波動會一樣顯著。
[7] 我不會說卡爾曼是我的英雄,但他經歷了一段個人的英雄之旅。當他構思出他的濾波器時,極具威望的數學期刊不斷拒絕他的論文。即使他最終找到了一家較不知名的機械工程期刊來發表,他的作品起初也被忽視。他的一大突破來自於他參觀 NASA-Ames 設施時,說服了他們這款濾波器將非常適合太空飛行;因為它能在小型電腦上運作,並且即使太空船受到重力場、太陽風、推力不規則及其他不可預測效應的衝擊,也能找出太空船的位置與方向。現在有整本書和整門課都在探討卡爾曼濾波器。諷刺的是,這也並非不尋常,後來人們才知道卡爾曼的理論早就被 Thiele 與 Swerling 發現了。
[8] 在最近一場討論負閏秒(Negative Leap Second)機率的網路研討會上,我指出我們關於最佳基準線長度的發現可以直接應用於他們的預測。我希望我能將其應用於我 2021 年發表的那些文章(及我關於負閏秒的部落格文章)。幸運的是,過去四年的數據似乎正在驗證這些預測。下次我處理這個問題時,我會嘗試使用卡爾曼濾波器,但真正的不確定性存在於數學之外。你必須預測全球暖化對自轉日益加劇的影響,而這取決於經濟與政治因素。(請參見 Agnew 於 2024 年發表在《自然》雜誌的文章「被全球暖化推遲的全球計時問題」)
[9] 在 2018 年,我花了一段比我想承認的還要長的時間,尋找一種方法將幾種轉向方法建立在共同的基礎上,以便能夠在它們的實作上做出明智的選擇。請參閱我發表在 2019 年《計量學》(Metrologia)上的文章《比例轉向策略對受控時鐘行為的影響》。指定一個時間常數(Time Constant),例如 1 分鐘,意味著在這段期間內,轉向將非常平順的消除振盪器在時間與頻率上與參考訊號的一半偏移量。

GMR6000 具備電源備援、 4 個 Masterport 輸出、 1 個 GigE 介面,及能夠實現高精度保持模式的快速馴服銣振盪器。
了解更多關於 GMR6000:https://getop.tv/14u26a、https://getop.tv/15k05a
關於 Demetrios Matsakis 博士
Demetrios Matsakis 博士大學就讀於麻省理工學院(MIT),並在加州大學柏克萊分校(UC Berkeley)獲得物理學博士學位,在那裡他師從微波激射器(Maser)與雷射(Laser)的發明者;並建造了專門的設備,以觀察恆星誕生的星際塵埃雲。他的第一份工作是在美國海軍天文台(U.S. Naval Observatory),建造水氣輻射計(Water Vapor Radiometers),並進行干涉測量(Interferometry),以觀察可觀測宇宙邊緣的類星體(Quasars)與星系。在對時鐘產生興趣後,Matsakis 博士在接下來的 25 年裡,親自參與了計時的各個層面工作——從時鐘建造、營運美國海軍天文台的時間服務部門,到國際政策。他已發表了 150 多篇論文,且數量還在增加中,但他從對其個人的 Masterclock 產品組合進行公測中獲得了同樣的樂趣。
想瞭解更多關於 GMR6000 的功能及應用嗎?
堅達公司(GETOP)為 Mastercolor 台灣總代理,我們的專家線上隨時為你提供應用實例及回答技術上的疑問:
👉 加入我們的 LINE 官方帳號洽詢:https://line.me/R/ti/p/@691ttrbp
https://getop.tv/15u17a

留言